Descrizione
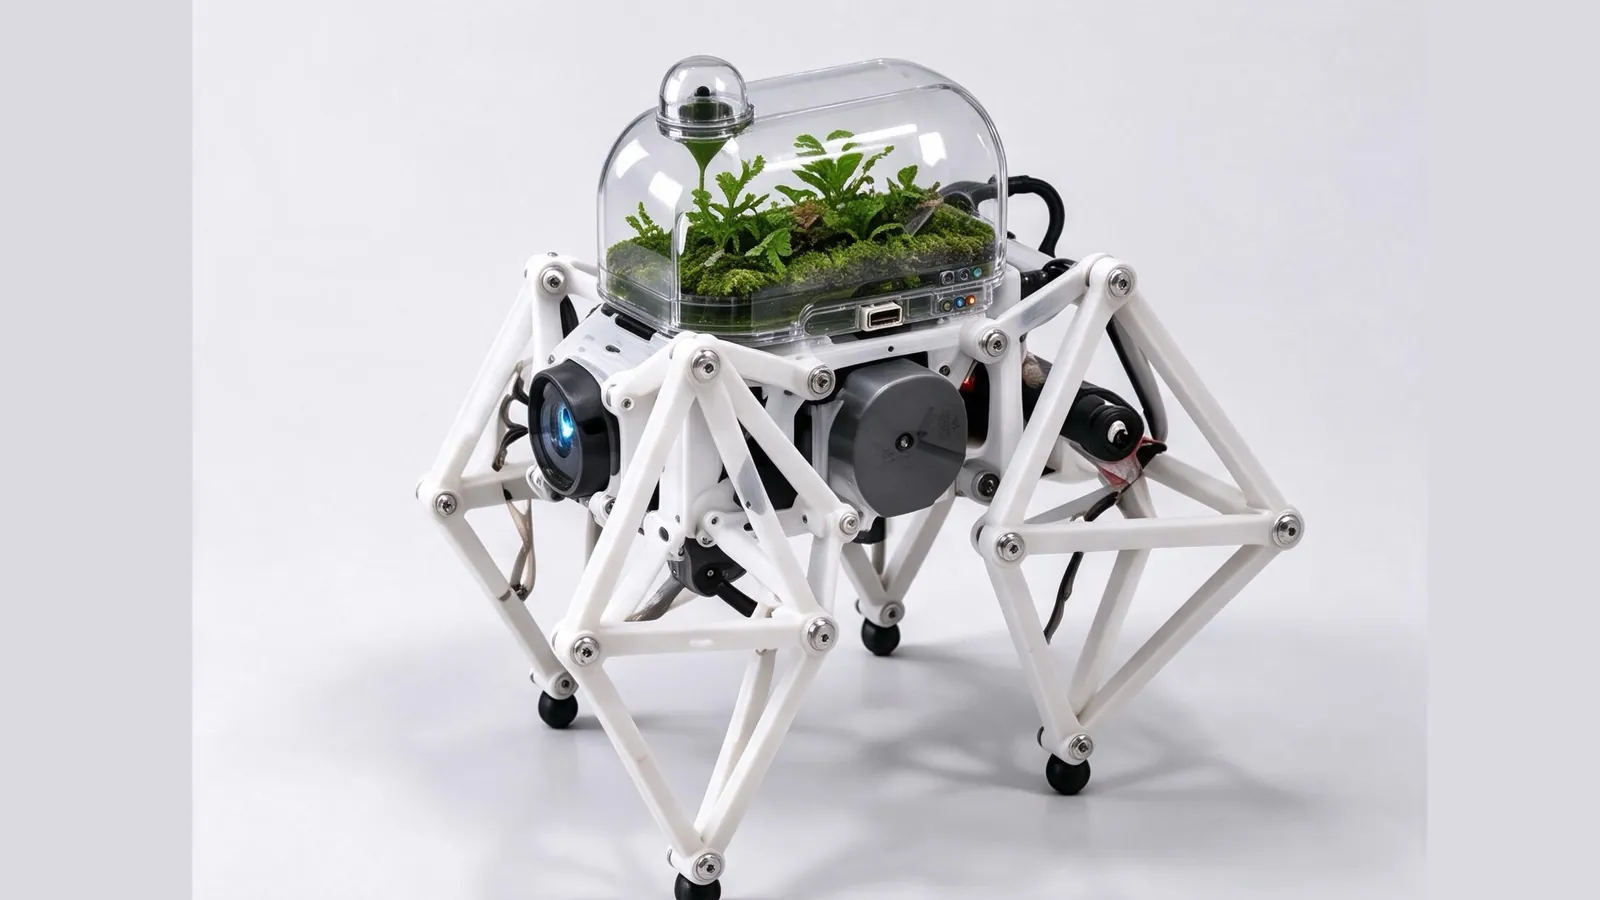
Quadruped Robot è «un’installazione micro-ecologica che si muove». Basato su una struttura meccanica aperta a quattro zampe, unisce un telaio articolato stampato in 3D a un ecosistema in miniatura: lo scheletro meccanico leggero originale viene mantenuto, e al centro si aggiunge una capsula per piante trasparente e rimovibile, così che piante, sensori e struttura mobile del robot possano convivere.
Mentre si muove, il robot può rilevare temperatura, umidità, luce e altre informazioni ambientali, e mostrare lo stato di ciò che lo circonda attraverso luci o feedback di dati. Invece di nascondere la propria meccanica, rende le parti meccaniche, le piante e l’elettronica parte del suo aspetto. È al tempo stesso un robot quadrupede che cammina e un’opera tra arte e tecnologia le cui funzioni possono continuare a crescere, offerta dall’autore come regalo al design speculativo.
Il progetto non è nato da zero: è una riprogettazione e modifica di robot quadrupedi open source esistenti. La struttura meccanica e l’approccio progettuale aperto si rifanno a progetti come OpenQuadruped, che pubblicano le loro strutture stampate in 3D, i modelli STL, la documentazione hardware, le distinte base e i materiali relativi al controllo. Una struttura robotica di base e l’hardware stampato in 3D esistono già. Mantenendo il meccanismo di locomozione e il sistema di controllo originali, l’autore ha usato Tripo per il design esterno e la modellazione 3D, poi ha apportato modifiche modulari basate sulla documentazione hardware open source per aggiungere piante, rilevamento ambientale e illuminazione interattiva, dando vita a un workflow di progettazione «generazione IA + hardware open source + stampa 3D».
Come è stato usato Tripo
Tripo ha trasformato il concept dell’aspetto esterno del robot in un modello 3D modificabile.
- Modellazione dell’esterno: Tripo ha trasformato rapidamente il concept 2D dell’aspetto esterno in un modello 3D modificabile, usato per verificare la struttura esterna ed esplorare la stampa 3D nelle fasi iniziali.
- Workflow di progettazione: insieme ai materiali strutturali di progetti open source come OpenQuadruped, forma un workflow «generazione IA + hardware open source + stampa 3D» per progettare l’esterno mantenendo il meccanismo di locomozione e il sistema di controllo originali.