説明
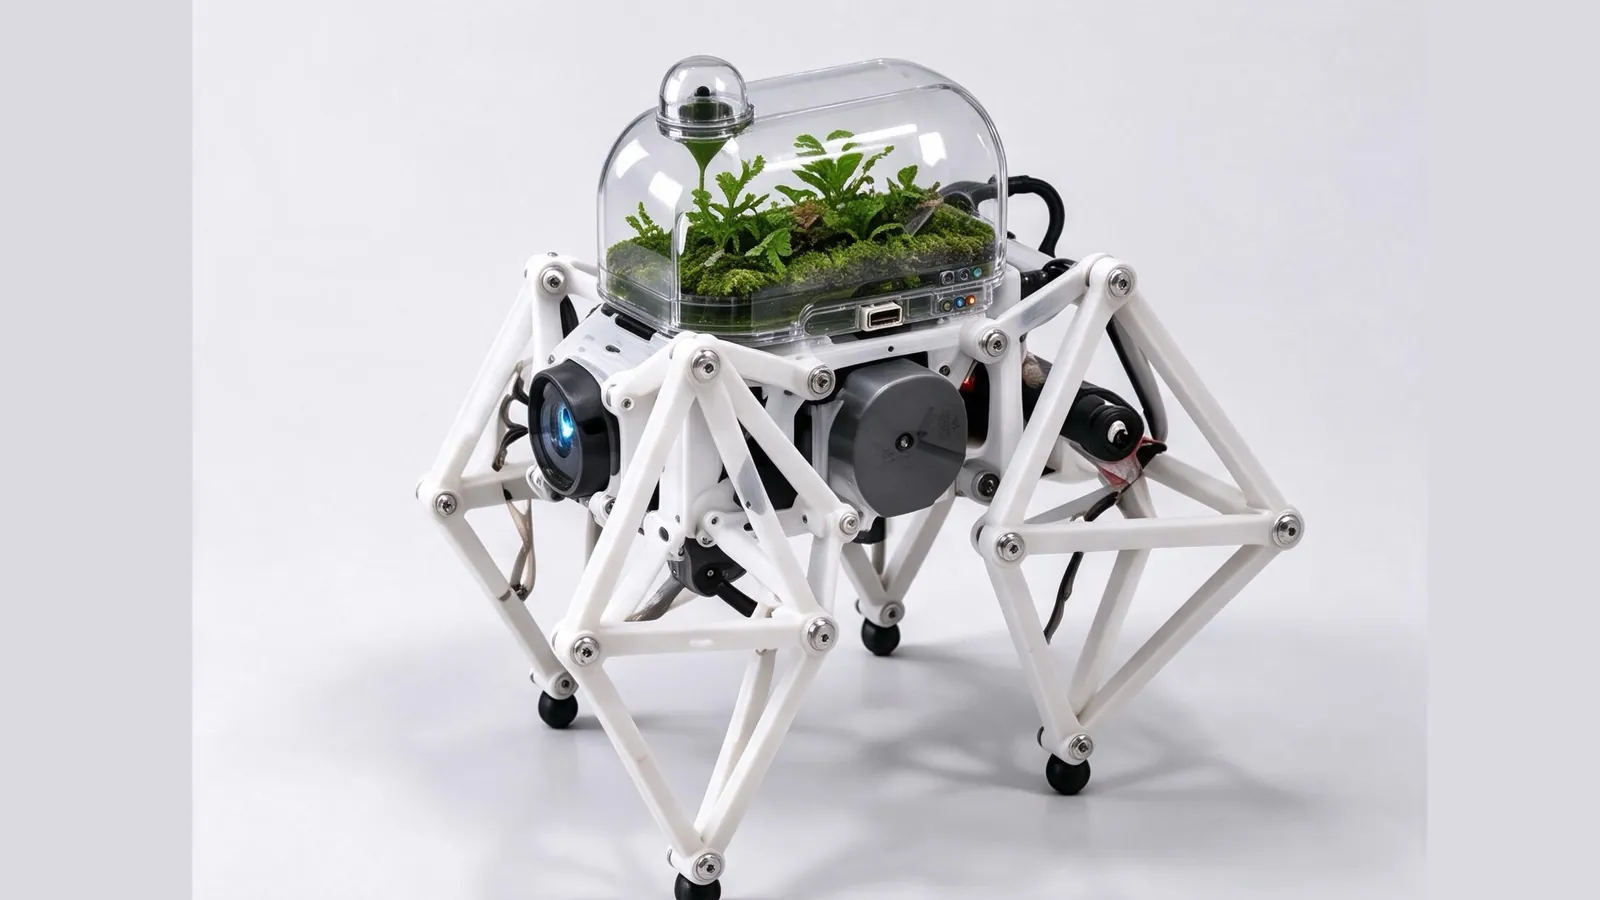
「Quadruped Robot」は「動くマイクロ生態インスタレーション」です。オープンな四足の機械構造をベースに、3Dプリントしたリンク機構フレームとミニチュアの生態系を組み合わせています。元の軽量な機械の骨格はそのまま残し、中央に取り外し可能な透明の植物ポッドを加えることで、植物、センサー、そしてロボットの可動構造が共存できるようにしました。
ロボットは移動しながら温度、湿度、光などの環境情報を感知し、ライトやデータのフィードバックで周囲の状態を示します。機構を隠すのではなく、機械部品も植物も電子部品も、見た目の一部にしています。歩く四足歩行ロボットであると同時に、機能を広げ続けられるアート&テクノロジー作品でもあり、作者はこれをスペキュラティブ・デザインへの贈り物として差し出しています。
このプロジェクトはゼロから作られたものではなく、既存のオープンソース四足歩行ロボットを再設計・改造したものです。機械構造とオープンな設計の考え方は、OpenQuadruped などのプロジェクトを参考にしています。これらのプロジェクトは、3Dプリント用の構造、STL モデル、ハードウェア資料、部品表、制御関連の資料を公開しています。ロボットの基本構造と 3Dプリントしたハードウェアはすでに存在します。作者は元の歩行機構と制御システムを残したまま、Tripo で外観デザインと 3D モデリングを行い、オープンソースのハードウェア資料に基づいてモジュール式の改造を加え、植物、環境センシング、インタラクティブな照明を追加しました。こうして「AI 生成 + オープンソースハードウェア + 3Dプリント」というデザインワークフローができあがりました。
Tripo の活用方法
Tripo は、ロボットの外観コンセプトを編集可能な 3D モデルに変えました。
- 外観モデリング:Tripo が 2D の外観コンセプトを素早く編集可能な 3D モデルに変え、外観構造の検証や、初期段階での 3Dプリントの検討に使われました。
- デザインワークフロー:OpenQuadruped などのオープンソースプロジェクトの構造資料と組み合わせることで、元の歩行機構と制御システムを残したまま外観をデザインする「AI 生成 + オープンソースハードウェア + 3Dプリント」のワークフローを形づくっています。