설명
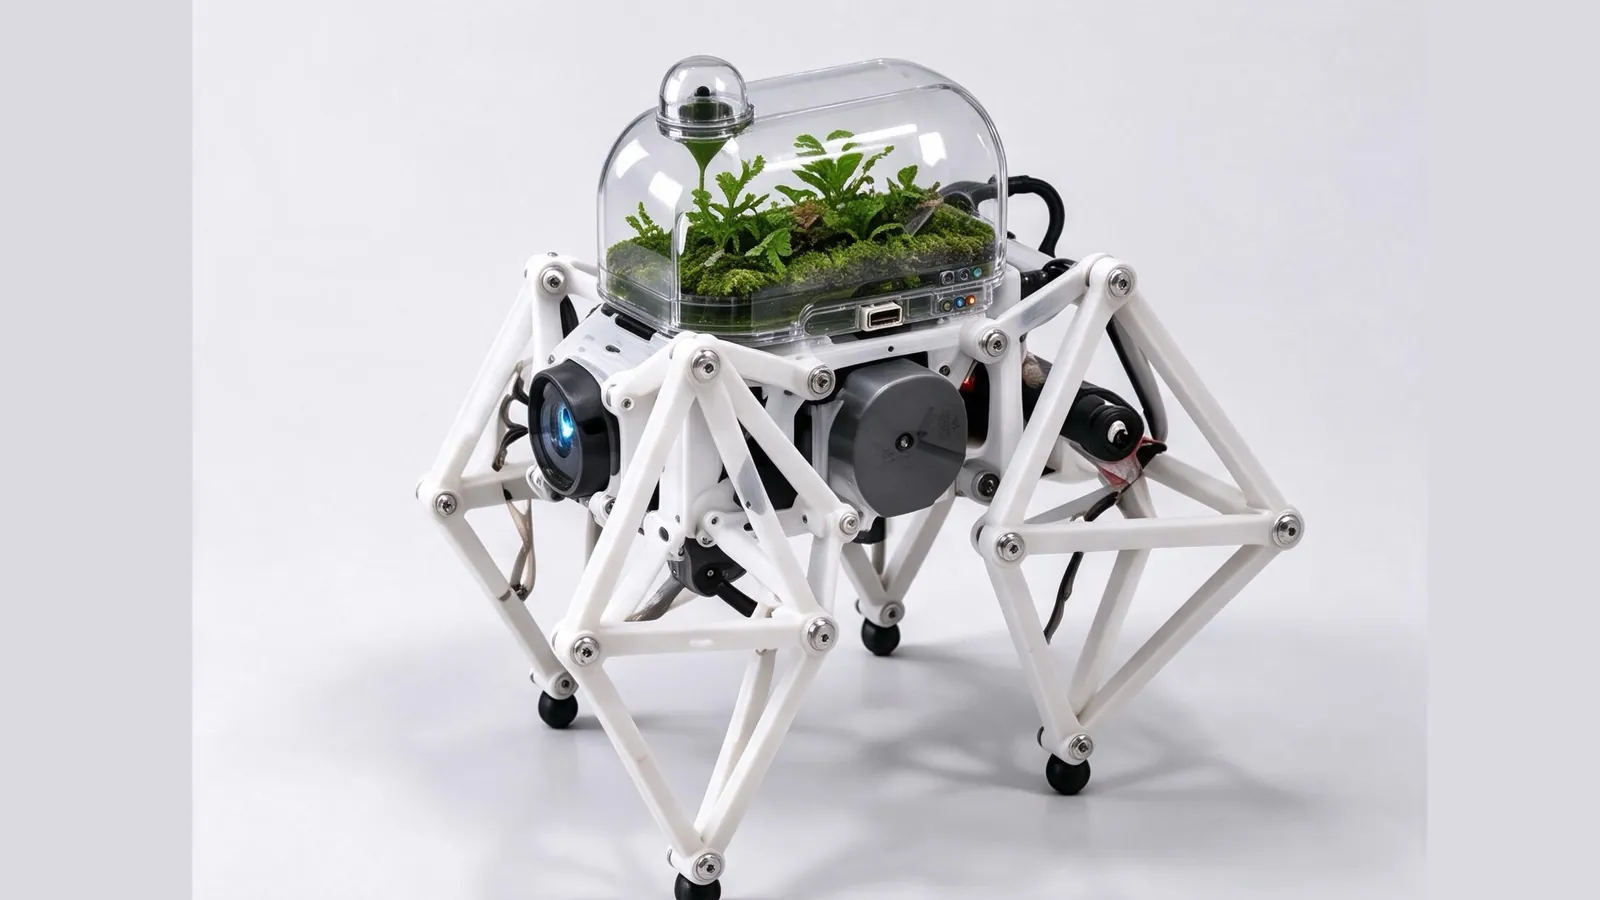
Quadruped Robot은 “움직이는 마이크로 생태 설치 작품”입니다. 개방형 사족 기계 구조를 바탕으로 3D 프린팅한 링크 프레임과 소형 생태계를 결합했습니다. 원래의 가벼운 기계 골격은 그대로 두고, 중앙에 탈착식 투명 식물 포드를 더해 식물과 센서, 로봇의 움직이는 구조가 공존할 수 있게 했습니다.
로봇은 움직이는 동안 온도, 습도, 빛 등 환경 정보를 감지하고, 조명이나 데이터 피드백으로 주변 상태를 보여 줍니다. 기계 장치를 숨기는 대신 기계 부품과 식물, 전자 부품을 모두 외관의 일부로 삼았습니다. 걸어 다니는 사족 보행 로봇이자 기능을 계속 확장해 나갈 수 있는 아트 앤 테크놀로지 작품이며, 작가는 이를 스페큘러티브 디자인에 바치는 선물로 내놓았습니다.
이 프로젝트는 처음부터 새로 만든 것이 아니라, 기존 오픈소스 사족 보행 로봇을 재설계하고 개조한 것입니다. 기계 구조와 개방형 설계 방식은 OpenQuadruped 같은 프로젝트를 참고했는데, 이들 프로젝트는 3D 프린팅용 구조, STL 모델, 하드웨어 문서, 자재 명세서, 제어 관련 자료를 공개하고 있습니다. 기본 로봇 구조와 3D 프린팅한 하드웨어는 이미 갖춰져 있습니다. 작가는 원래의 보행 메커니즘과 제어 시스템을 유지한 채 Tripo로 외관 디자인과 3D 모델링을 하고, 오픈소스 하드웨어 문서를 바탕으로 모듈식 개조를 더해 식물, 환경 감지, 인터랙티브 조명을 추가했습니다. 이렇게 “AI 생성 + 오픈소스 하드웨어 + 3D 프린팅”이라는 디자인 워크플로가 만들어졌습니다.
Tripo 활용 방식
Tripo는 로봇의 외관 콘셉트를 편집 가능한 3D 모델로 바꿨습니다.
- 외관 모델링: Tripo가 2D 외관 콘셉트를 빠르게 편집 가능한 3D 모델로 바꾸었고, 이 모델은 외관 구조를 검토하고 초기 단계에서 3D 프린팅을 탐색하는 데 쓰였습니다.
- 디자인 워크플로: OpenQuadruped 같은 오픈소스 프로젝트의 구조 자료와 결합해, 원래의 보행 메커니즘과 제어 시스템을 유지하면서 외관을 디자인하는 “AI 생성 + 오픈소스 하드웨어 + 3D 프린팅” 워크플로를 이룹니다.