Описание
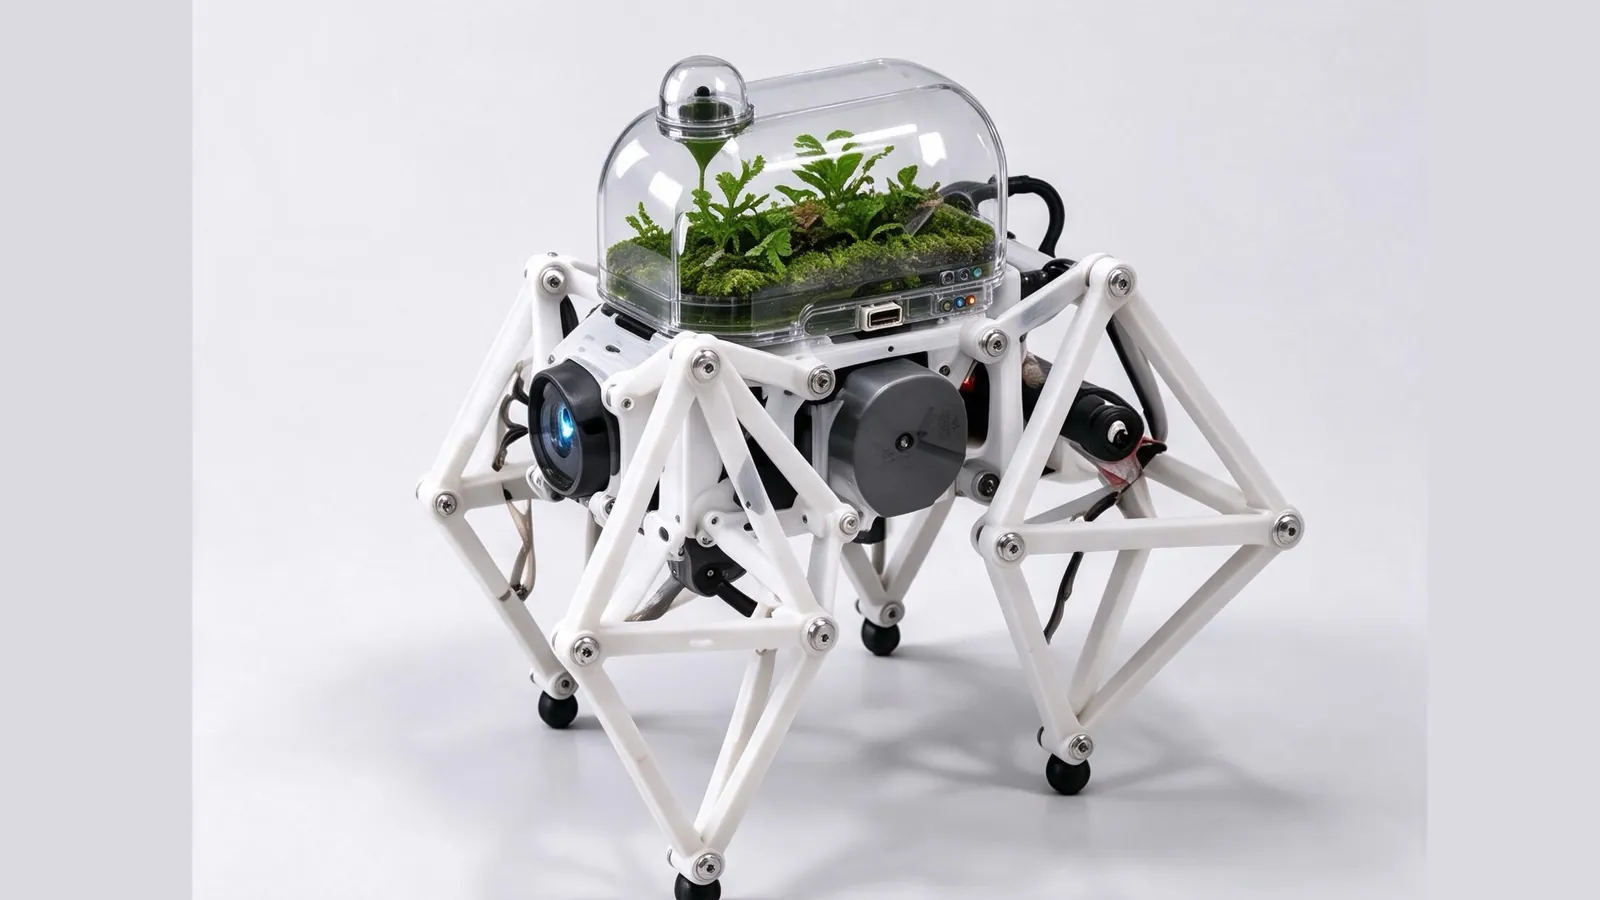
«Quadruped Robot» — это «движущаяся микроэкологическая инсталляция». Построенная на открытой четвероногой механической конструкции, она объединяет напечатанную на 3D-принтере рычажную раму с миниатюрной экосистемой: исходный лёгкий механический скелет сохранён, а в его центр добавлена съёмная прозрачная капсула для растений, чтобы растения, датчики и подвижная конструкция робота могли сосуществовать.
Во время движения робот может измерять температуру, влажность, освещённость и другие параметры среды и показывать её состояние с помощью подсветки или обратной связи в виде данных. Он не прячет механику, а делает механические детали, растения и электронику частью своего облика. Это одновременно шагающий четвероногий робот и арт-технологический объект, функции которого можно наращивать и дальше; автор преподносит его в дар спекулятивному дизайну.
Проект не создавался с нуля: это переработка и модификация существующих четвероногих роботов с открытым исходным кодом. Его механическая конструкция и открытый подход к проектированию опираются на такие проекты, как OpenQuadruped, которые публикуют свои конструкции для 3D-печати, STL-модели, документацию по аппаратной части, спецификации материалов и материалы по управлению. Базовая конструкция робота и напечатанные на 3D-принтере детали уже существуют. Сохранив исходный механизм передвижения и систему управления, автор использовал Tripo для дизайна внешнего облика и 3D-моделирования, а затем внёс модульные изменения на основе открытой документации по аппаратной части, добавив растения, датчики среды и интерактивную подсветку. Так сложился дизайн-процесс «ИИ-генерация + открытое аппаратное обеспечение + 3D-печать».
Как использовался Tripo
Tripo превратил концепцию внешнего облика робота в редактируемую 3D-модель.
- Моделирование внешнего облика: Tripo быстро превратил 2D-концепцию внешнего вида в редактируемую 3D-модель, которая использовалась для проверки конструкции корпуса и ранних экспериментов с 3D-печатью.
- Дизайн-процесс: в сочетании с конструкторскими материалами открытых проектов вроде OpenQuadruped он образует процесс «ИИ-генерация + открытое аппаратное обеспечение + 3D-печать», позволяющий проектировать внешний облик, сохраняя исходный механизм передвижения и систему управления.