Beschreibung
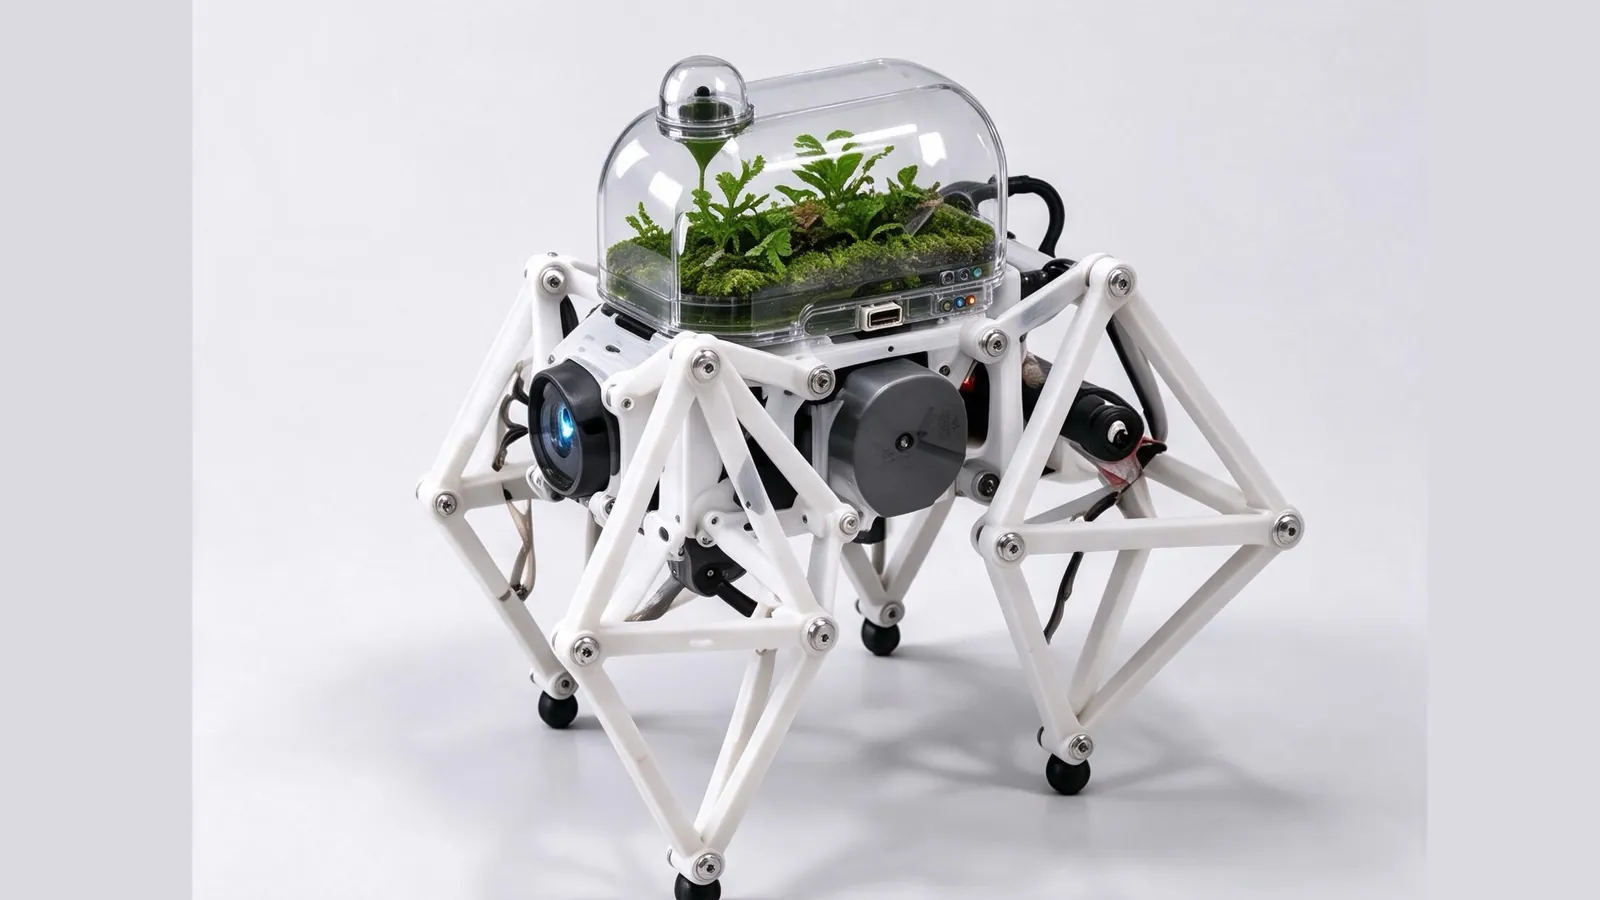
Quadruped Robot ist „eine mikroökologische Installation, die sich bewegt“. Aufgebaut auf einer offenen vierbeinigen Mechanik, verbindet der Roboter einen 3D-gedruckten Gestängerahmen mit einem Miniatur-Ökosystem: Das ursprüngliche leichte mechanische Skelett bleibt erhalten, und in seiner Mitte kommt eine abnehmbare, durchsichtige Pflanzenkapsel hinzu, sodass Pflanzen, Sensoren und die bewegliche Struktur des Roboters koexistieren können.
Während er sich bewegt, kann der Roboter Temperatur, Luftfeuchtigkeit, Licht und weitere Umweltdaten erfassen und den Zustand seiner Umgebung über Lichtsignale oder Datenrückmeldungen anzeigen. Statt seine Mechanik zu verbergen, macht er die mechanischen Teile, die Pflanzen und die Elektronik zum Teil seines Erscheinungsbilds. Er ist zugleich ein laufender vierbeiniger Roboter und ein Werk zwischen Kunst und Technik, dessen Funktionen immer weiter wachsen können – vom Autor als Geschenk an das spekulative Design gedacht.
Das Projekt entstand nicht von Grund auf neu: Es ist eine Neugestaltung und Modifikation bestehender vierbeiniger Open-Source-Roboter. Mechanik und offener Designansatz stützen sich auf Projekte wie OpenQuadruped, die ihre 3D-gedruckten Strukturen, STL-Modelle, Hardware-Dokumentation, Stücklisten und Unterlagen zur Steuerung veröffentlichen. Eine grundlegende Roboterstruktur und 3D-gedruckte Hardware existieren bereits. Unter Beibehaltung des ursprünglichen Bewegungsmechanismus und Steuerungssystems nutzte der Autor Tripo für die äußere Gestaltung und die 3D-Modellierung und nahm anschließend auf Basis der Open-Source-Hardware-Dokumentation modulare Änderungen vor, um Pflanzen, Umweltsensorik und interaktive Beleuchtung zu ergänzen – so entstand ein Design-Workflow nach dem Muster „KI-Generierung + Open-Source-Hardware + 3D-Druck“.
Wie Tripo eingesetzt wurde
Tripo hat den Entwurf für das Äußere des Roboters in ein bearbeitbares 3D-Modell verwandelt.
- Modellierung des Äußeren: Tripo setzte den 2D-Entwurf des Äußeren rasch in ein bearbeitbares 3D-Modell um, mit dem sich die äußere Struktur prüfen und der 3D-Druck frühzeitig erkunden ließ.
- Design-Workflow: Kombiniert mit Strukturunterlagen aus Open-Source-Projekten wie OpenQuadruped entsteht ein Workflow nach dem Muster „KI-Generierung + Open-Source-Hardware + 3D-Druck“, mit dem sich das Äußere gestalten lässt, während der ursprüngliche Bewegungsmechanismus und das Steuerungssystem erhalten bleiben.