Description
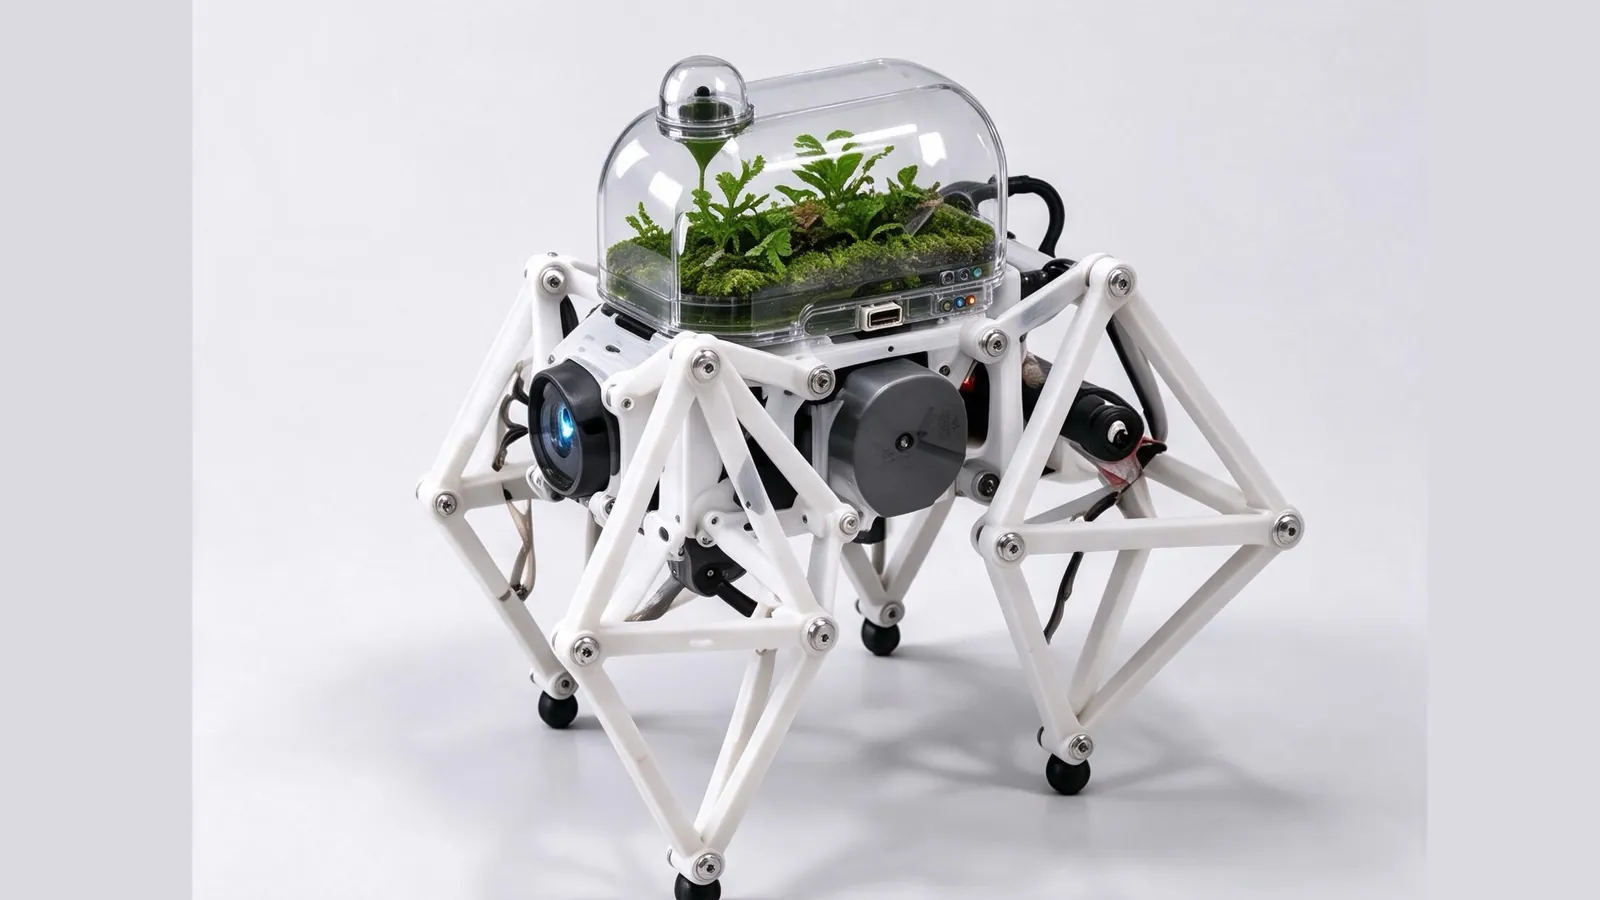
Quadruped Robot est « une installation micro-écologique qui se déplace ». Bâti sur une structure mécanique ouverte à quatre pattes, il associe un châssis articulé imprimé en 3D à un écosystème miniature : le squelette mécanique léger d’origine est conservé, et une capsule végétale transparente et amovible est ajoutée en son centre pour que les plantes, les capteurs et la structure mobile du robot puissent coexister.
En se déplaçant, le robot peut capter la température, l’humidité, la lumière et d’autres données environnementales, et restituer l’état de ce qui l’entoure par des signaux lumineux ou un retour de données. Plutôt que de cacher sa mécanique, il fait des pièces mécaniques, des plantes et de l’électronique une partie intégrante de son apparence. C’est à la fois un robot quadrupède qui marche et une œuvre à la croisée de l’art et de la technologie, dont les fonctions peuvent continuer à s’étendre, offerte par l’auteur en cadeau au design spéculatif.
Le projet n’est pas parti de zéro : il s’agit d’une refonte et d’une modification de robots quadrupèdes open source existants. Sa structure mécanique et son approche de conception ouverte s’inspirent de projets comme OpenQuadruped, qui publient leurs structures imprimées en 3D, leurs modèles STL, leur documentation matérielle, leurs nomenclatures et des ressources liées au contrôle. Une structure de robot de base et du matériel imprimé en 3D existent déjà. En conservant le mécanisme de locomotion et le système de contrôle d’origine, l’auteur a utilisé Tripo pour le design extérieur et la modélisation 3D, puis a apporté des modifications modulaires à partir de la documentation matérielle open source pour ajouter des plantes, la détection environnementale et un éclairage interactif, formant ainsi un workflow de conception « génération par IA + matériel open source + impression 3D ».
Comment Tripo a été utilisé
Tripo a transformé le concept de design extérieur du robot en modèle 3D modifiable.
- Modélisation de l’extérieur : Tripo a rapidement transformé le concept 2D de l’extérieur en modèle 3D modifiable, utilisé pour vérifier la structure extérieure et explorer très tôt l’impression 3D.
- Workflow de conception : combiné aux ressources structurelles de projets open source comme OpenQuadruped, il forme un workflow « génération par IA + matériel open source + impression 3D » pour concevoir l’extérieur tout en conservant le mécanisme de locomotion et le système de contrôle d’origine.