Descrição
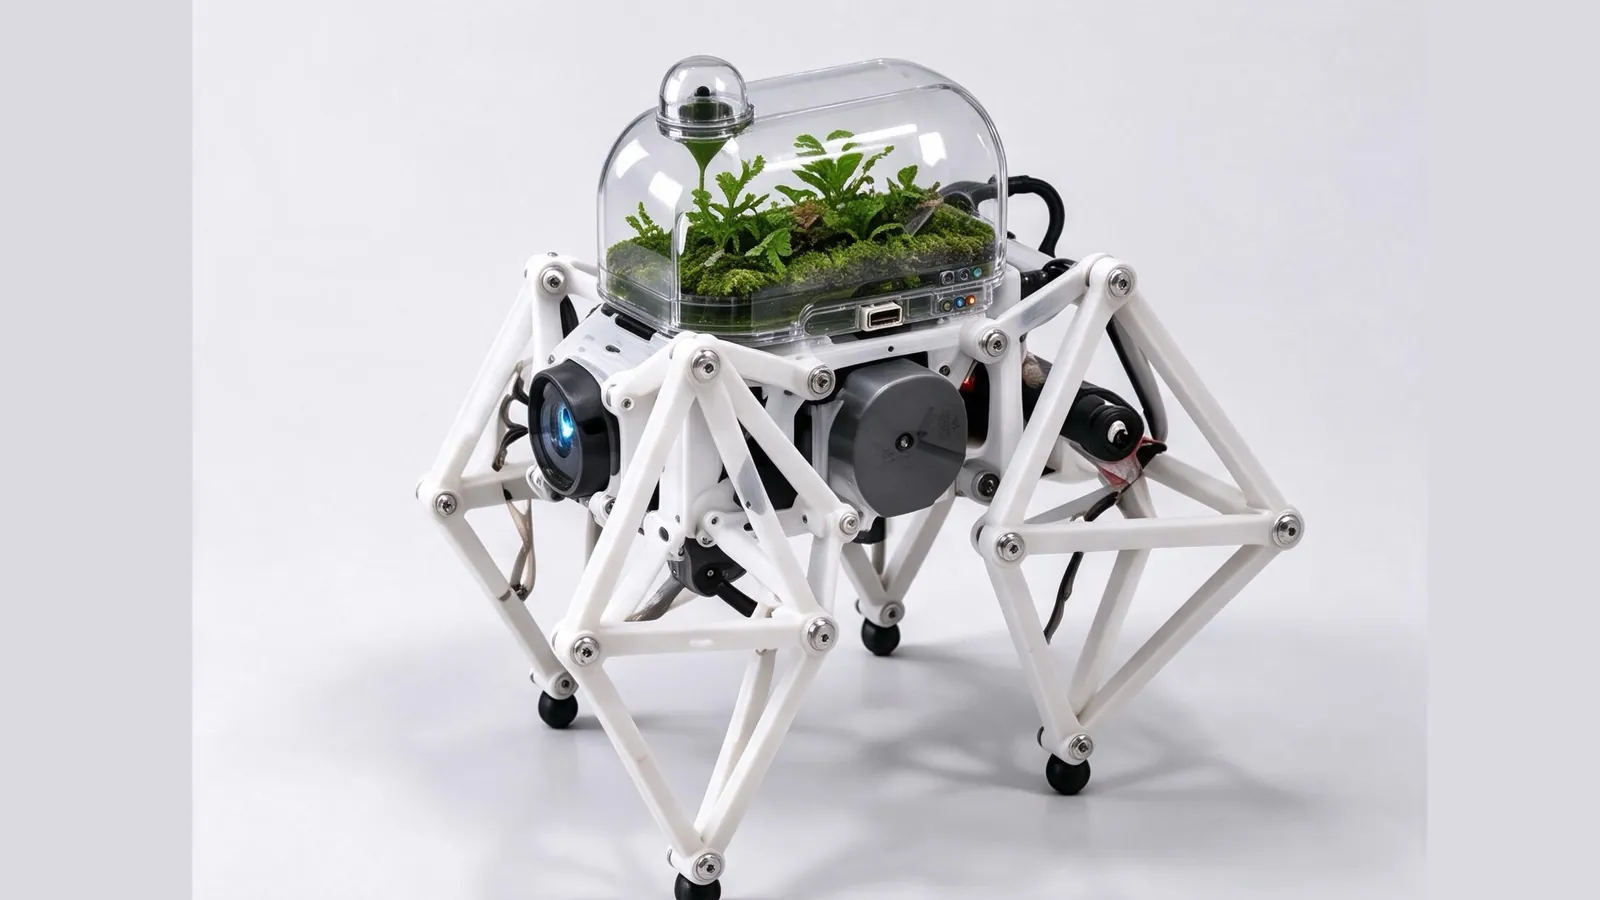
Quadruped Robot é “uma instalação microecológica que se move”. Construído sobre um chassi mecânico aberto de quatro pernas, ele combina uma estrutura articulada impressa em 3D com um ecossistema em miniatura: o esqueleto mecânico leve original é mantido, e uma cápsula transparente e removível para plantas é adicionada ao centro, para que plantas, sensores e a estrutura móvel do robô possam conviver.
Enquanto se move, o robô pode detectar temperatura, umidade, luz e outras informações ambientais, e mostrar o estado do entorno por meio de luzes ou de retorno de dados. Em vez de esconder sua mecânica, ele faz das peças mecânicas, das plantas e da eletrônica parte do visual. É ao mesmo tempo um robô quadrúpede que anda e uma obra de arte e tecnologia cujas funções podem continuar crescendo, oferecida pelo autor como presente ao design especulativo.
O projeto não foi construído do zero: é um redesenho e uma modificação de robôs quadrúpedes de código aberto já existentes. Sua estrutura mecânica e sua abordagem de design aberto se baseiam em projetos como o OpenQuadruped, que publicam suas estruturas impressas em 3D, modelos STL, documentação de hardware, listas de materiais e conteúdos relacionados ao controle. Uma estrutura básica do robô e o hardware impresso em 3D já existem. Mantendo o mecanismo de locomoção e o sistema de controle originais, o autor usou o Tripo para o design externo e a modelagem 3D e, em seguida, fez alterações modulares com base na documentação de hardware de código aberto para adicionar plantas, sensoriamento ambiental e iluminação interativa, formando um fluxo de trabalho de design “geração por IA + hardware de código aberto + impressão 3D”.
Como o Tripo foi usado
O Tripo transformou o conceito da aparência externa do robô em um modelo 3D editável.
- Modelagem externa: o Tripo transformou rapidamente o conceito 2D da aparência em um modelo 3D editável, usado para verificar a estrutura externa e explorar a impressão 3D desde as primeiras fases.
- Fluxo de design: combinado com materiais estruturais de projetos de código aberto como o OpenQuadruped, ele forma um fluxo de trabalho “geração por IA + hardware de código aberto + impressão 3D” para projetar o exterior mantendo o mecanismo de locomoção e o sistema de controle originais.