Descripción
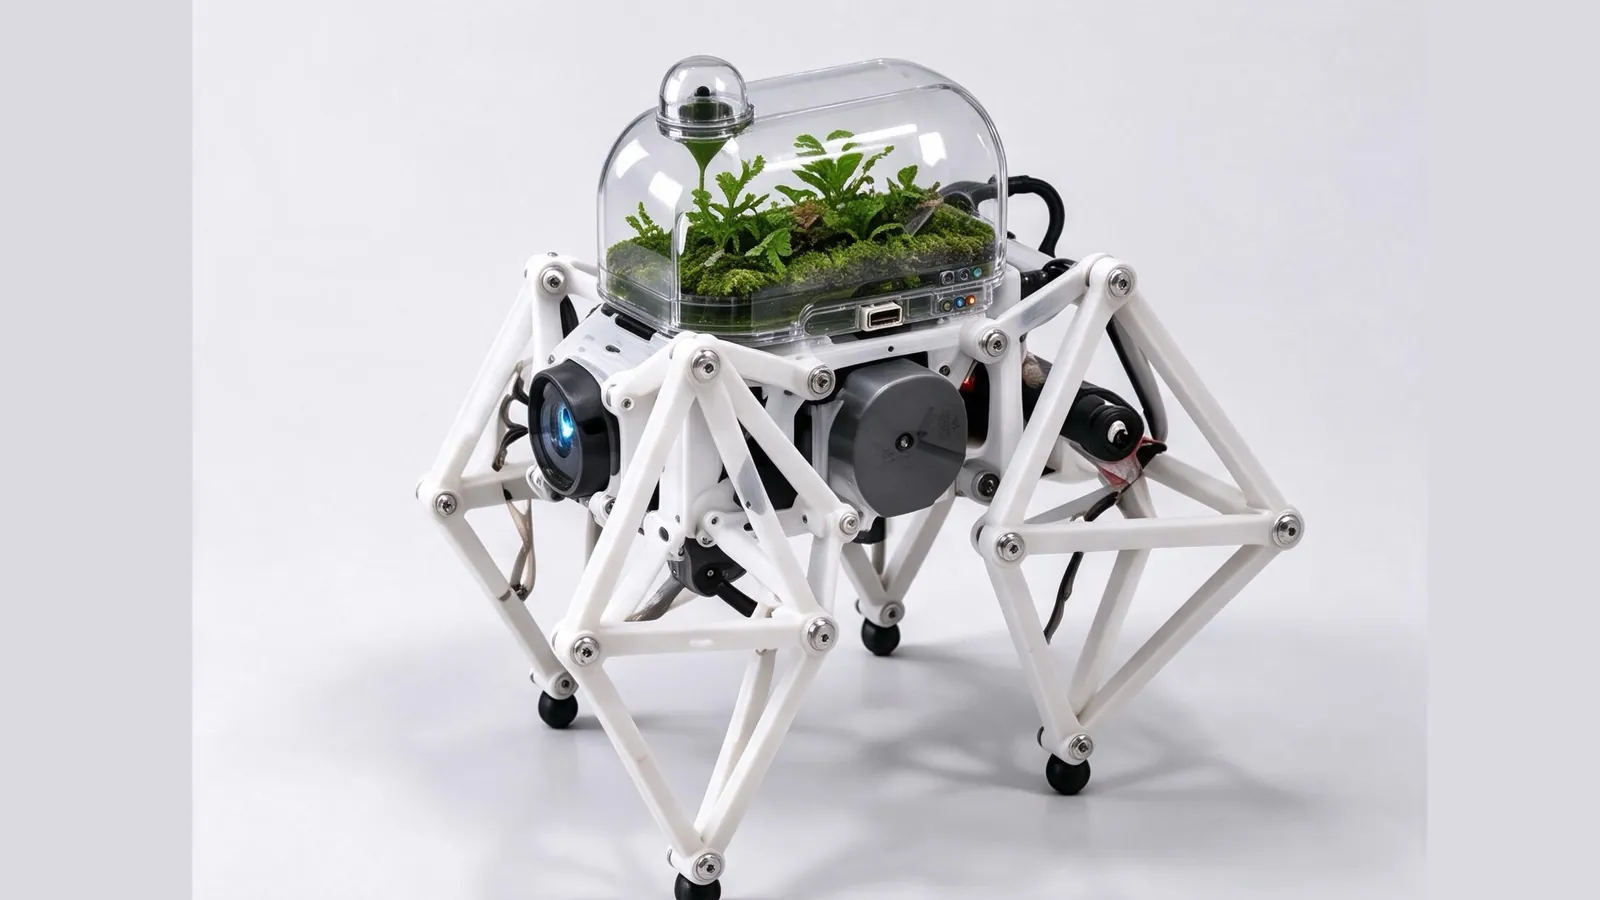
Quadruped Robot es «una instalación microecológica que se mueve». Construido sobre un chasis mecánico abierto de cuatro patas, combina una estructura de eslabones impresa en 3D con un ecosistema en miniatura: se conserva el esqueleto mecánico ligero original y se añade en su centro una cápsula transparente y extraíble para plantas, de modo que las plantas, los sensores y la estructura móvil del robot puedan convivir.
Mientras se mueve, el robot puede percibir la temperatura, la humedad, la luz y otra información ambiental, y mostrar el estado de su entorno mediante luces o datos de retroalimentación. En lugar de ocultar su mecánica, hace que las piezas mecánicas, las plantas y la electrónica formen parte de su estética. Es a la vez un robot cuadrúpedo que camina y una obra de arte y tecnología cuyas funciones pueden seguir creciendo, y el autor la ofrece como regalo al diseño especulativo.
El proyecto no partió de cero: es un rediseño y una modificación de robots cuadrúpedos de código abierto ya existentes. Su estructura mecánica y su enfoque de diseño abierto se basan en proyectos como OpenQuadruped, que publican sus estructuras impresas en 3D, modelos STL, documentación de hardware, listas de materiales y contenidos relacionados con el control. Ya existen una estructura básica del robot y el hardware impreso en 3D. Manteniendo el mecanismo de locomoción y el sistema de control originales, el autor utilizó Tripo para el diseño exterior y el modelado 3D, y después introdujo cambios modulares basados en la documentación de hardware de código abierto para añadir plantas, detección ambiental e iluminación interactiva, con lo que dio forma a un flujo de trabajo de diseño «generación con IA + hardware de código abierto + impresión 3D».
Cómo se usó Tripo
Tripo convirtió el concepto de diseño exterior del robot en un modelo 3D editable.
- Modelado exterior: Tripo convirtió rápidamente el concepto 2D del exterior en un modelo 3D editable, que sirvió para comprobar la estructura exterior y explorar la impresión 3D desde las primeras fases.
- Flujo de diseño: combinado con el material estructural de proyectos de código abierto como OpenQuadruped, forma un flujo de trabajo «generación con IA + hardware de código abierto + impresión 3D» para diseñar el exterior manteniendo el mecanismo de locomoción y el sistema de control originales.